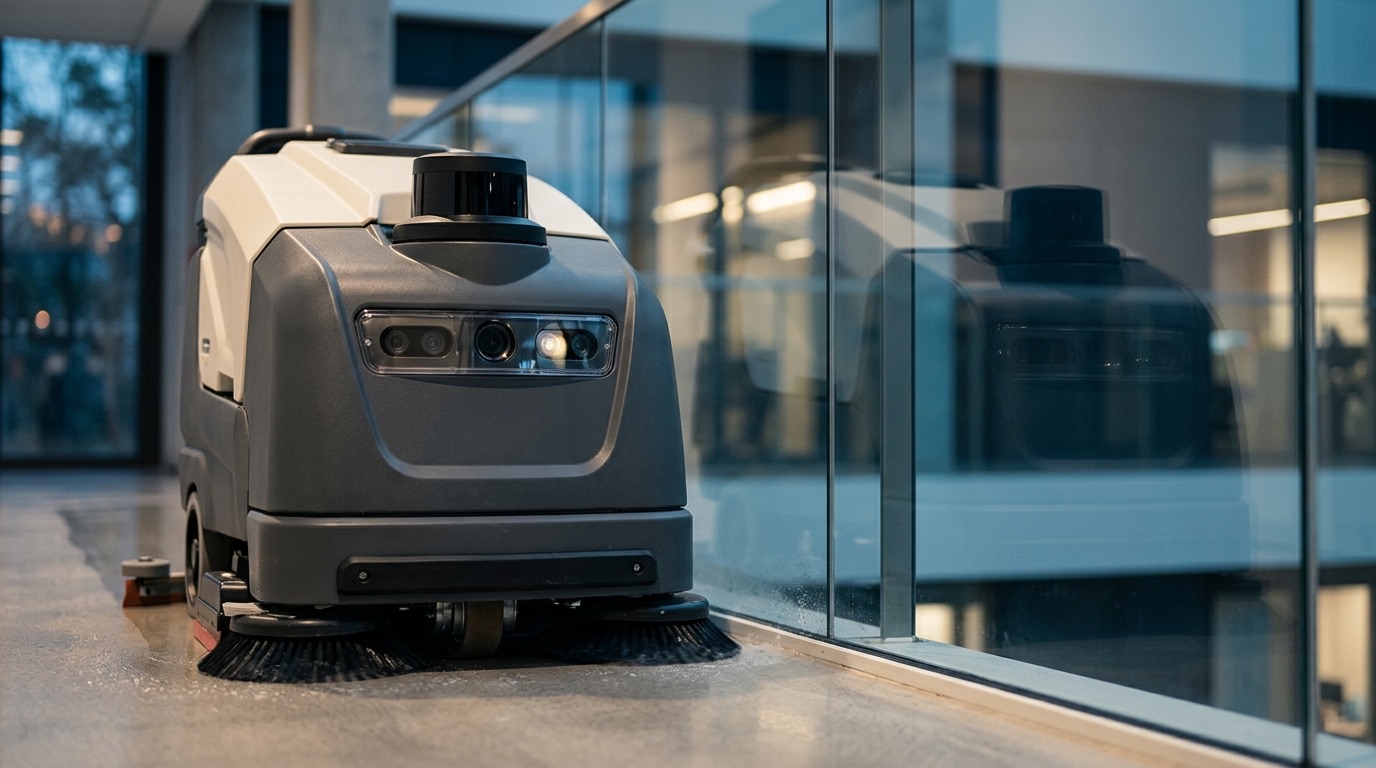
20 Millimeter und eine Glaswand: was die Sensoren eines Reinigungsroboters dokumentiert nicht sehen
Ein Scheuersaugroboter aus dem Katalog fährt mit 2D-Laserscanner, 3D-Tiefenkameras, RGB-Kamera und Absturzsensoren. Das Datenblatt nennt dazu eine Zahl: Hindernisse ab 20 Millimeter Höhe. Was darunter liegt, was aus Glas ist und was schwarz ist, steht nicht im Datenblatt, aber in zwei Messreihen, die jeder nachlesen kann.
Die Frage, ob ein Reinigungsroboter in ein bestimmtes Gebäude passt, wird meistens mit der Fläche beantwortet: so viele Quadratmeter, so viele Stunden. Die Frage, die den Betrieb entscheidet, ist eine andere: Was steht im Gebäude, das die Maschine nicht sehen kann? Ein Scheuersaugroboter, wie er heute in Katalogen steht, fährt mit einem Sensorpaket aus vier Schichten, und jede Schicht hat eine physikalische Grenze, die der Hersteller kennt, aber nur zum Teil ins Datenblatt schreibt. Dieser Beitrag nimmt eine beschaffbare Maschine, den Gausium Phantas, liest deren Spezifikation Zeile für Zeile und legt zwei unabhängige Messreihen daneben: eine zur Frage, was ein Laserscanner an einer Glaswand misst, und eine dazu, was Tiefenkameras verschiedener Bauart hinter Glas und vor schwarzen Flächen liefern. Aus den drei Quellen ergibt sich eine Begehungsliste, die kürzer ist als ein Prospekt und nützlicher.
Key Takeaways
- 1Die Spezifikation des Gausium Phantas nennt als Sensorik „2D LiDAR, 3D Depth Cameras, RGB Camera, Anti-drop, Anti-collision“ und als einzigen Schwellwert eine minimale Höhe erkannter Hindernisse von 20 mm; dazu 650 mm Mindestdurchfahrt in Breite und Höhe und 5 Grad Steigfähigkeit. Alles darunter ist nicht dokumentiert, also nicht zugesichert.
- 2Ein 2D-Laserscanner misst eine Ebene in fester Höhe. Eine Messreihe der Loughborough University London (Sensors, März 2021) hält fest, dass Glas für LiDAR „unsichtbar“ ist, Laserscanner nur diffuse Oberflächen zuverlässig erfassen und Rückstrahlungen von Glas nur bei senkrechtem Einfall auftreten; dazu kommen Geisterpunkte aus Spiegelungen.
- 3Eine Messreihe der Universität Coimbra (Sensors, September 2022) mit drei Tiefenkameras unterschiedlicher Bauart zeigt: Zwei Glasscheiben vor einer Wand störten keine der Kameras — sie maßen die Wand dahinter. Eine schwarze Pappe dagegen war für die Kamera mit strukturiertem Licht und für die LiDAR-Kamera „a significant constraint“.
- 4Die Konsequenz für die Begehung: Glaswände und Glastüren, die bis zum Boden reichen, schwarze oder sehr dunkle Böden und Sockel, Gegenstände unter 20 mm Höhe, Durchgänge unter 650 mm und Rampen über 5 Grad gehören vor dem Angebot auf eine Liste, nicht nach der Lieferung ins Störungsprotokoll.
- 5Der Hersteller schreibt selbst, dass die Angaben auf eigenen Tests beruhen und die tatsächliche Leistung in der Anwendung abweichen kann. Das ist keine Floskel, sondern die Aufforderung, die Grenzwerte im eigenen Gebäude nachzufahren.
Was auf der Maschine ist: das Datenblatt, wörtlich
Der Gausium Phantas ist eine kompakte Reinigungsmaschine für Innenflächen, 585 mm lang, 445 mm breit, 619 mm hoch, 65 kg schwer, mit vier Reinigungsfunktionen. Die Spezifikationsseite des Herstellers, gelesen im September 2026, führt unter „Sensing“ genau fünf Einträge: „2D LiDAR, 3D Depth Cameras, RGB Camera, Anti-drop, Anti-collision“. Kein Ultraschall, keine Angabe zur Zahl der Kameras, zur Reichweite oder zur Montagehöhe des Scanners. Unter „Movement“ stehen die Zahlen, die für die Begehung zählen: Steigfähigkeit 5 Grad, Mindestdurchfahrtsbreite 650 mm, Mindestdurchfahrtshöhe 650 mm, und die eine Zeile, die dieser Beitrag im Titel trägt: „Min. Height of Detected Obstacles 20 mm“.
Diese Zeile ist wertvoll, gerade weil sie so selten ist. Sie sagt, ab welcher Höhe ein Objekt auf dem Boden von der Sensorik als Hindernis behandelt wird. Sie sagt nicht, welche der vier Schichten es erkennt, und sie sagt nicht, was mit einem Objekt geschieht, das 15 mm hoch ist: ein flaches Kabel, eine Fliesenkante, ein Dokument, ein Hosenbügel. Unterhalb der dokumentierten Schwelle gibt es keine Zusicherung, und die Maschine darf darüberfahren. Darunter steht der Satz, den jeder Hersteller schreibt und den Betreiber selten lesen: „The specifications are based on the test results conducted by Gausium; actual performance data may vary in specific applications.“ Zum Vergleich der zweite Katalogtyp, der Pudu CC1: Dessen Herstellerseite nennt für die Pro-Variante „LiDAR + Visual Fusion Positioning“ als Navigation und 70 cm als minimale Durchfahrt, aber keinen Schwellwert für Hindernishöhen. Wo der Wert fehlt, ist er nicht null; er ist unbekannt.
Schicht eins, der 2D-Laserscanner: eine Ebene, und Glas ist keine Wand
Ein 2D-Laserscanner sendet einen rotierenden Laserstrahl in einer Ebene aus und misst aus der Laufzeit die Entfernung zum nächsten Objekt. Er ist die Schicht, mit der die Maschine ihre Karte baut und sich darin lokalisiert. Zwei Grenzen folgen aus der Bauart. Die erste ist geometrisch: Er sieht nur in seiner Ebene. Was unter oder über der Scanhöhe liegt, ein Tischblatt in Brusthöhe oder eine Palette mit Überstand, existiert für diese Schicht nicht. Die zweite ist optisch, und dafür gibt es eine unabhängige Quelle.
Tibebu, Roche, De Silva und Kondoz von der Loughborough University London haben 2021 in der Zeitschrift Sensors eine Messreihe zur Glaserkennung mit LiDAR veröffentlicht. Ihr Ausgangsbefund steht im ersten Absatz: „most modern environments contain glass, which is invisible to LiDAR“. Die Begründung ist Physik, nicht Softwarestand: „LiDAR is expensive and has major drawbacks when scanning in a transparent or specular reflective surface, such as glasses and mirrors. Hence, LiDAR sensors only account for diffuse objects.“ Das Laserlicht geht durch die Scheibe hindurch und misst, was dahinter steht. Eine Rückstrahlung von der Scheibe selbst gibt es nur in einem Fall: „intensity peaks on a glass surface are only detectable where the LiDAR laser beams are perpendicular to the glass surface“. Und die Scheibe erzeugt zusätzlich falsche Messpunkte: „a significant amount of noise caused by virtual cloud points created from the reflection of objects nearby the transparent materials“. Die Autoren haben ihre Daten mit einem Velodyne VLP-16 auf einem Fahrzeug erhoben, nicht auf einer Reinigungsmaschine; die beschriebenen Eigenschaften sind aber die des Messprinzips, nicht des Fahrzeugs, und gelten für den Scanner am Roboter genauso.
Für ein Gebäude heißt das: Eine Glastrennwand, die bis zum Boden reicht, ist in der Karte des Scanners an den meisten Stellen nicht vorhanden. Der Roboter plant seinen Weg durch sie hindurch, und ob er anhält, entscheidet die nächste Schicht.
Schicht zwei, die 3D-Tiefenkameras: sehen durch Glas und verlieren Schwarz
Tiefenkameras liefern, was dem Scanner fehlt: ein Bild mit Höhe. Sie sind die Schicht, die ein niedriges Hindernis vor der Maschine erkennt, und auf sie geht die 20-Millimeter-Angabe mit hoher Wahrscheinlichkeit zurück, auch wenn das Datenblatt das nicht sagt. Es gibt drei gängige Bauarten, aktives Stereo, strukturiertes Licht und Laufzeitmessung, und alle drei arbeiten mit Infrarotlicht, das von der Szene zurückkommen muss.
Curto und Araujo von der Universität Coimbra haben 2022, ebenfalls in Sensors, drei Kameras dieser drei Bauarten unter kontrolliertem Licht vor Glas und vor schwarzen Flächen gemessen. Zwei ihrer Schlussfolgerungen sind für eine Reinigungsmaschine unmittelbar verwertbar. Erstens: „The transparency due to the aquarium glass walls do not affect the depth estimation in the three cameras. The wall is detected by all the cameras in a consistent way.“ Zwei Glasscheiben mit Luft dazwischen störten die Kameras nicht, weil sie die Scheiben nicht sahen, sondern die Wand dahinter maßen. Das ist derselbe Befund wie beim Scanner, mit anderem Licht: Die Glastür ist auch für die Tiefenkamera keine Fläche. Zweitens: „The black cardboard was a significant constraint for the SR305 and L515 cameras, being more significant for the SR305.“ Eine schwarze Pappe an der Wand brachte die Kamera mit strukturiertem Licht und die Kamera mit Laufzeitmessung an ihre Grenze; für die dritte, eine aktive Stereokamera, nennt die Studie diese Einschränkung nicht, und sie schneidet in der Gesamtbewertung der Autoren am besten ab. Welche Bauart in einer bestimmten Reinigungsmaschine verbaut ist, sagt kein Datenblatt, und deshalb gehört die Frage in die Vorführung: nicht im Flur des Händlers, sondern vor dem schwarzen Sockel im eigenen Foyer.
Schichten drei und vier: die Kamera, die Licht braucht, und der Sensor, der nach unten schaut
Die RGB-Kamera ist die Schicht, mit der die Maschine Dinge klassifiziert, etwa Verschmutzungen oder Objekttypen, und mit der der Hersteller Bilder für den Bediener bereitstellt. Sie liefert keine Entfernung und braucht Licht; in einem Flur, in dem nachts die Beleuchtung über Bewegungsmelder läuft, sieht sie zwischen zwei Auslösungen nichts. Der Absturzsensor, im Datenblatt „Anti-drop“, blickt nach unten und soll verhindern, dass die Maschine eine Treppe oder eine Laderampe hinunterfährt. Das Datenblatt nennt weder das Messprinzip noch die Stufenhöhe, ab der er auslöst, noch die Bodenfarbe, auf der er getestet wurde. Dasselbe gilt für „Anti-collision“, in der Regel eine mechanische Stoßleiste: Sie ist die letzte Schicht, die greift, wenn alle optischen versagt haben, und sie greift bei Berührung, nicht davor.
Vier Schichten ergeben zusammen eine Maschine, die im gewöhnlichen Bürogebäude sicher fährt. Die Grenzen liegen dort, wo zwei Schichten dasselbe übersehen: Eine bodentiefe Glaswand ist für den Scanner unsichtbar und für die Tiefenkamera durchsichtig, und es bleibt die Stoßleiste. Ein schwarzer Bodenbelag vor einer Treppe fordert die Tiefenkamera und den Absturzsensor gleichzeitig, und für den zweiten gibt es keine dokumentierte Zusage.
Die Begehungsliste, aus den drei Quellen
Aus dem Datenblatt und den beiden Messreihen lässt sich eine Liste ableiten, die vor dem Angebot abgearbeitet wird. Sie ist bewusst kurz. Erstens, Glas bis zum Boden: Glastrennwände, Glastüren, Schaufenster, Vitrinen, Brüstungen aus Glas, jeweils mit der Frage, ob eine Sockelleiste oder ein Rahmen in Scanhöhe existiert; wo nicht, gehört die Stelle als Sperrzone in die Karte oder bekommt eine Markierung. Zweitens, Schwarz und Dunkel: schwarze Sockel, dunkle Teppichkanten, anthrazitfarbene Fliesen vor Stufen, mattschwarze Möbelfüße; hier entscheidet die Vorführung, nicht das Datenblatt. Drittens, unter 20 Millimeter: Kabelbrücken, Fußmatten mit flacher Kante, Türschwellen, Dehnfugenprofile, alles, was flach genug ist, um unter der dokumentierten Schwelle zu liegen; die Frage ist nicht, ob die Maschine es sieht, sondern ob sie darüberfahren darf. Viertens, unter 650 Millimeter: Durchgänge zwischen Regalen, Möbeln und Pfosten, Aufzugstüren, Türblätter, die nicht ganz öffnen. Fünftens, über 5 Grad: Rampen, Übergänge zwischen Gebäudeteilen, Gefällestrecken zu Entwässerungsrinnen. Sechstens, Absturzkanten: Treppenabgänge, Laderampen, Podeste, mit der Frage an den Hersteller, bei welcher Höhe und welcher Bodenfarbe der Absturzsensor getestet wurde.
Jeder Punkt hat eine von drei Antworten: Sperrzone in der Karte, bauliche Änderung, oder der Nachweis in der Vorführung, dass die Maschine die Stelle beherrscht. Was keine der drei Antworten hat, ist eine Störung im ersten Betriebsmonat, und die kostet mehr als die Begehung.
Grenzen: was hier belegt ist und was nicht
Die Sensorangaben und Grenzwerte stammen von der Spezifikationsseite des Gausium Phantas und der Produktseite des Pudu CC1 Pro, beide gelesen im September 2026; Hersteller ändern diese Seiten ohne Ankündigung, und ein Angebot sollte die Werte im Vertrag festschreiben, nicht auf die Website verweisen. Die beiden Messreihen stammen aus Sensors 2021, 21(7), 2263 (Tibebu et al., LiDAR-Based Glass Detection for Improved Occupancy Grid Mapping) und Sensors 2022, 22(19), 7378 (Curto und Araujo, An Experimental Assessment of Depth Estimation in Transparent and Translucent Scenes for Intel RealSense D415, SR305 and L515). Keine der beiden wurde an einer Reinigungsmaschine erhoben; beide beschreiben die Messprinzipien, die in solchen Maschinen verbaut sind, nicht die Software, mit der ein bestimmter Hersteller deren Lücken abfängt. Welche Tiefenkamera-Bauart im Phantas oder im CC1 steckt, nennen die Hersteller nicht; die Zuordnung der 20-Millimeter-Angabe zur Tiefenkamera ist eine Schlussfolgerung dieses Beitrags, keine Herstellerangabe. Und es gibt keine hier zitierte Messung dazu, wie die Absturzsensoren dieser Maschinen auf dunklen Böden reagieren; genau deshalb steht die Frage in der Liste.
FAQ
- Welche Sensoren hat ein Reinigungsroboter wie der Gausium Phantas?
- Die Spezifikationsseite des Herstellers nennt unter „Sensing“ fünf Einträge: 2D LiDAR, 3D Depth Cameras, RGB Camera, Anti-drop und Anti-collision. Zahl, Reichweite und Montagehöhe der Sensoren sind dort nicht angegeben. Als Grenzwerte stehen 20 mm minimale Höhe erkannter Hindernisse, 650 mm Mindestdurchfahrt in Breite und Höhe und 5 Grad Steigfähigkeit im Datenblatt.
- Erkennt ein Reinigungsroboter eine Glaswand?
- Nicht zuverlässig mit den optischen Sensoren. Eine Messreihe der Loughborough University London (Sensors, 2021) hält fest, dass Glas für LiDAR unsichtbar ist, Laserscanner nur diffuse Oberflächen erfassen und eine Rückstrahlung von Glas nur bei senkrechtem Einfall auftritt. Eine Messreihe der Universität Coimbra (Sensors, 2022) zeigt, dass Tiefenkameras dreier Bauarten zwei Glasscheiben nicht erfassten, sondern die Wand dahinter maßen. Bodentiefe Glaswände gehören deshalb als Sperrzone in die Karte oder brauchen eine Sockelleiste in Scanhöhe.
- Was bedeutet „Min. Height of Detected Obstacles 20 mm“?
- Der Hersteller sichert zu, dass Objekte ab 20 mm Höhe als Hindernis erkannt werden. Für alles darunter, etwa flache Kabelbrücken, Türschwellen oder Matten mit flacher Kante, gibt es keine Zusicherung; die Maschine kann darüberfahren. Die praktische Frage bei der Begehung ist deshalb nicht, ob die Maschine solche Objekte sieht, sondern ob sie sie überfahren darf, und ob sie aus der Route entfernt werden müssen.
- Warum sind schwarze Böden und Sockel ein Problem für Tiefenkameras?
- Tiefenkameras arbeiten mit Infrarotlicht, das von der Oberfläche zurückkommen muss. In der Messreihe der Universität Coimbra war eine schwarze Pappe für die Kamera mit strukturiertem Licht und für die Laufzeitkamera „a significant constraint“, für die aktive Stereokamera nennt die Studie diese Einschränkung nicht. Welche Bauart in einer bestimmten Reinigungsmaschine verbaut ist, sagt das Datenblatt nicht. Deshalb gehört die Vorführung vor die dunkelste Stelle des eigenen Gebäudes.
- Was sollte vor dem Angebot im Gebäude geprüft werden?
- Sechs Punkte: Glas bis zum Boden, schwarze oder sehr dunkle Böden und Sockel, Gegenstände unter 20 mm Höhe auf der Route, Durchgänge unter 650 mm, Rampen über 5 Grad und Absturzkanten wie Treppen oder Laderampen. Für jeden Punkt gibt es eine von drei Antworten: Sperrzone in der Karte, bauliche Änderung oder der Nachweis in der Vorführung. Die Grenzwerte sollten aus dem Datenblatt in den Vertrag übernommen werden, weil Hersteller ihre Seiten ohne Ankündigung ändern.
Weitere Beiträge
Reinigungsroboter Küche Gastronomie: 44.000 € Kostenentlastung
Ein Reinigungsroboter in der Gastronomieküche senkt die operativen Kosten um 44.000 € pro Jahr und Standort. werob integriert als hardware-agnostischer Partner die passende Lösung in nur acht Wochen in Ihren Betrieb.
30. Juli 2026reinigungsroboter im supermarkt und einzelhandel einsatzReinigungsroboter im Supermarkt und Einzelhandel: Einsatz, Nutzen und Integration
Erfahren Sie, wie Reinigungsroboter im Supermarkt Verkaufsflächen reinigen, Kosten senken und wie werob Sie herstellerunabhängig dabei unterstützt.
6. Juli 2026reinigungsroboter mieten oder kaufen kauf miete undReinigungsroboter mieten oder kaufen: Kauf, Miete und Flexmiete im Vergleich
Reinigungsroboter mieten oder kaufen? Unser Vergleich von Kauf, Miete und Flexmiete zeigt Gebäudedienstleistern den Weg zur wirtschaftlichen Automatisierung.
6. Juli 2026IEC 63327 Reinigungsroboter NormIEC 63327: welche Norm für eine autonome Reinigungsmaschine tatsächlich gilt
In Ausschreibungen für autonome Scheuersaugmaschinen steht fast immer ISO 3691-4. Das ist die Norm für fahrerlose Flurförderzeuge. Für die Bodenbehandlungsmaschine existiert seit 2021 eine eigene — und sie steht selten in der Anfrage.
3. September 2026Krankheitstage Reinigung Pflege RoboterNeun Krankheitstage je Kopf und Jahr: die Kostenzeile, die auf keinem Roboterangebot steht
Der BKK Gesundheitsreport 2025 zählt für Reinigungsberufe 933 Fehltage je 100 Beschäftigte allein wegen Muskel-Skelett-Erkrankungen, für Heime 708. Der Durchschnitt aller Beschäftigten liegt bei 453. Kein Roboteranbieter rechnet diese Differenz in sein Angebot — weil er die Zahl des Betreibers nicht kennt.
14. September 2026