Gepflegte Demos, unordentliche Gebäude: warum ein Wirtschafts-Primer zu Physical AI die Integration und nicht das Modell als Hürde benennt
Ein 25-seitiger Primer, geschrieben für Geschäftsführungen und nicht für Ingenieure, verwendet sein letztes Drittel auf einen einzigen Punkt: Die Videos sind echt, die Labore sind aufgeräumt, und der schwere Teil ist es, die Maschine in einen unaufgeräumten Betrieb einzupassen. Der Autor kommt dorthin über Traktoren, Kraftwerke und einen Logistik-Autor. Ein Betreiber kann den Text als Lesehilfe für den nächsten Anbietervortrag nutzen.
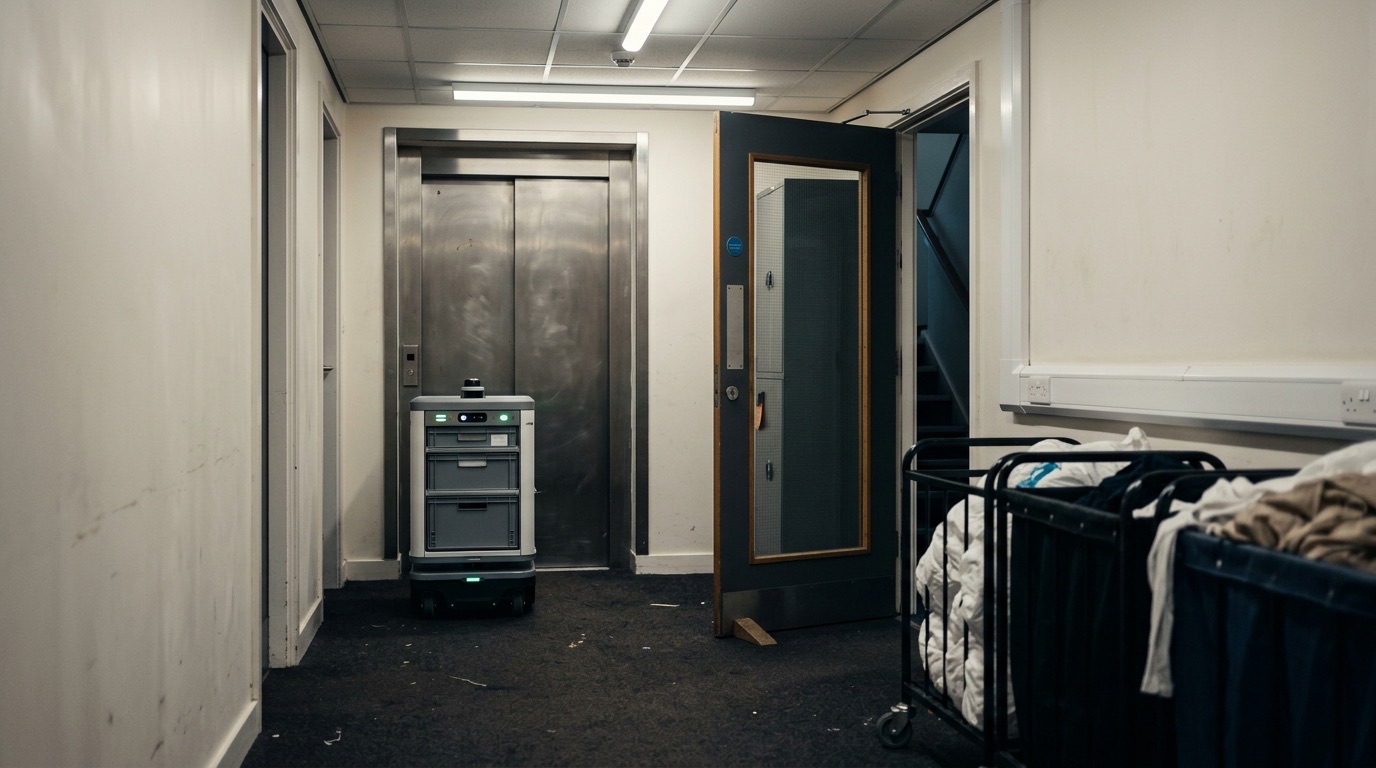
Das meiste, was ein Betreiber von Physical AI zu sehen bekommt, kommt als Clip: eine Hand, die einen Würfel dreht, ein Humanoid, der ein Hemd faltet, eine Laufmaschine über einem Schuttfeld. Im März 2026 hat Aaron Frank, zuletzt Principal Faculty an der Singularity University, einen 25-seitigen Primer zu dem Thema veröffentlicht, geschrieben für Wirtschaftsleser und nicht für Ingenieure. Seine ersten zwei Drittel erklären, woher diese Clips kommen. Sein letztes Drittel führt ein Argument, das ein Betreiber in Hotel, Klinik oder Werk von der eigenen Fläche kennt: Die Technik auf dem Bildschirm ist die leichtere Hälfte, und sie in einem echten Betrieb mit seinen Aufzügen, Schichtwechseln und vierzig Jahre alten Türsteuerungen zum Laufen zu bringen, ist die Hälfte, die über das Projekt entscheidet. Dieser Artikel liest dieses Argument, hält die Aussagen des Berichts von unseren getrennt und zieht heraus, was sich dadurch an den Fragen an einen Anbieter ändert.
Key Takeaways
- 1Franks Bericht beschreibt die viralen Robotervideos des vergangenen Jahres als Produkte „highly manicured research environments“ und macht die Integration in den Realbetrieb, nicht die zugrunde liegende KI, zur zentralen Einsatzhürde. Das ist die These des Berichts, in seiner eigenen Einleitung formuliert, und sie gilt dem Feld, nicht einem bestimmten Anbieter.
- 2Für den Begriff Distribution Shift stützt sich der Bericht auf einen Essay bei a16z: die Lücke zwischen einer kuratierten Forschungsumgebung und dem Standort, an dem ein Roboter arbeiten soll. Sein Beispiel ist ein Kommissionierroboter mit 95 Prozent Erfolgsquote, ein gutes Laborergebnis, das in einem Logistikbetrieb zu Hunderten Fehlern am Tag wird.
- 3Derselbe Bericht erwartet, dass menschliche Fernbediener auf absehbare Zeit ein fester Bestandteil eingesetzter Physical-AI-Systeme bleiben, und merkt an, dass der Eingriff zugleich Trainingsdaten liefert. Für einen Betreiber wird die Fernunterstützung damit vom Supportdetail zur Vertragsklausel.
- 4Frank zitiert Dylan Bourgeois, der über Logistikautomatisierung schreibt, mit dem Satz, das schwere Problem sei nie die Automatisierung gewesen, sondern immer die Integration: Dutzende Systeme mit eigenen Taxonomien, Geschwindigkeiten und Schnittstellen, die im Takt gehalten werden müssen. Das ist die Beschreibung eines Gebäudes, nicht eines Roboters.
- 5Der historische Teil des Berichts ist der, den ein Betreiber am wenigsten wörtlich nehmen und am meisten bedenken sollte: Traktor und elektrischer Strom brauchten jeweils Jahrzehnte, um die Arbeit zu verändern, weil zuerst die umgebende Infrastruktur umgebaut werden musste. Die offene Frage, die der Bericht hinterlässt, lautet, welche dieser umgebenden Teile für Serviceroboter noch fehlen.
Was der Bericht ist, und was er nicht ist
Das Dokument heißt A Business Leader's Introduction to Physical AI, ist auf März 2026 datiert, umfasst 25 Seiten und gibt eine Lesezeit von 25 Minuten an. Sein Autor Aaron Frank beschreibt sich als Forscher und Berater, der mehr als ein Jahrzehnt im Silicon Valley gearbeitet hat und zuletzt als Principal Faculty an der Singularity University lehrte. Der Bericht ist keine Studie und legt keine eigenen Messungen vor; er ist eine Synthese aus veröffentlichten Quellen und Interviews, die der Autor geführt hat, und liest sich als Orientierung für Geschäftsführungen, die den Begriff Physical AI inzwischen in Sitzungen hören. Das bestimmt, wie er zu gebrauchen ist. Sein Wert für einen Betreiber liegt darin, wie er das Feld ordnet und welche Handvoll Quellen er an einer Stelle versammelt, nicht in einer Zahl, die er selbst erzeugt.
Der Aufbau hat fünf Teile: ein Kapitel zur KI-Seite und zum Begriff der räumlichen Intelligenz, eines zu den Hardware-Realitäten, eines zur Simulation als neuer Infrastruktur für das Training von Robotern, eines zur Einsatzlücke und ein historischer Schluss. Die ersten drei erklären, warum die vergangenen zwei Jahre so anders aussahen als das Jahrzehnt davor. Die letzten beiden sind Gegenstand dieses Artikels, weil der Bericht dort aufhört zu beschreiben, was Labore können, und anfängt zu beschreiben, was Organisationen tun müssen.
Die Kernthese, im Rahmen des Berichts
Frank formuliert sein zentrales Argument in der Einleitung, nicht erst am Ende. Er räumt ein, dass der Moment echt ist: Die Durchbrüche, die er beschreibt, sind real, und die Veränderung dessen, wozu Roboter trainiert werden können, ist kein Marketing. Dann stellt er fest, dass viele der meistgesehenen Robotervideos des vergangenen Jahres das widerspiegeln, was er „highly manicured research environments“ nennt, und leitet daraus die Kernthese des Berichts ab: Eine wesentliche Hürde beim Einsatz dieser Maschinen werde sein, wie ihre Integration in unordentliche reale Umgebungen gelingt, eine Aufgabe, die, wie die Geschichte zeige, oft deutlich schwerer sei als der Bau der Technik selbst.
Zwei Dinge an dieser Rahmung sollten genau bleiben. Erstens ist es eine Aussage über das Feld, gestützt auf die zitierten Quellen und die befragten Personen; sie ist kein Befund über einen bestimmten Hersteller, und der Bericht nennt keinen Anbieter, der am Einsatz scheitert. Zweitens ist es keine Aussage, die KI spiele keine Rolle. Die Kapitel des Berichts zu Reinforcement Learning in der Simulation und zu Vision-Language-Action-Modellen sind begeistert und in ihrem Gegenstand gut belegt. Das Argument ist eines der Proportion: Von den zwei Hälften eines Roboterprojekts bewegt sich die Hälfte, die die Videos zeigen, am schnellsten, und die Hälfte, die sie nicht zeigen, hat schon immer am längsten gedauert.
Distribution Shift: das Laborergebnis, das in der Produktion nichts taugt
Für den Mechanismus hinter der Lücke leiht sich der Bericht einen Begriff aus einem Essay des Investors Oliver Hsu bei a16z: Distribution Shift. Hsus Definition, wie Frank sie wiedergibt, ist der Unterschied zwischen der kuratierten Beherrschbarkeit einer Forschungsumgebung und der realen Welt, in der der Roboter arbeiten soll. Das Beispiel ist bewusst unspektakulär. Ein Roboter, der in der Simulation gelernt hat, Kartons zu handhaben, trifft auf Kartons, die leicht verformt sind, in einer Halle mit ungewohntem Licht, gesehen durch Kameras, die in einem etwas anderen Winkel montiert sind als in den Trainingsdaten. Nichts davon ist ein dramatischer Fehler. Zusammen schieben sie die Maschine von der Verteilung weg, auf der sie trainiert wurde.
Die Folge wird als Rechnung angegeben, und es ist die eine Zahl in diesem Teil des Berichts, die man sich merken sollte. Ein Kommissionierroboter, der in 95 Prozent der Fälle erfolgreich ist, ist im Forschungsumfeld ein bemerkenswertes Ergebnis. In einem Logistikbetrieb erzeugt dieselbe Quote, in den Worten des Berichts, potenziell Hunderte Fehler am Tag, was das System für das Unternehmen, das es betreibt, funktional unbrauchbar machen würde. Weiter führt der Bericht diese Rechnung nicht aus, und dieser Artikel muss es nicht: Was eine Quote je Versuch über eine Schicht mit der Ausnahmewarteschlange macht, ist auf dieser Seite bereits an Googles veröffentlichten Aufgabenwerten durchgerechnet worden. Was der Primer hinzufügt, betrifft die Herkunft des Fehlbetrags. Nicht das Modell ist schwach. Der Standort ist nicht das Labor, und kein Standort wird es je sein.
Die ferne Hand: Teleoperation als fester Bestandteil
Eine Folgerung des Berichts ist, dass Teleoperation, also ein Mensch aus der Ferne, der eingreift, wenn ein Roboter auf eine unerwartete Situation trifft, auf absehbare Zeit ein kritischer Teil erfolgreich eingesetzter Physical-AI-Systeme bleiben dürfte. Frank macht dazu zwei Beobachtungen, die über das übliche Bild vom Supportdesk hinausgehen. Die erste: Der Eingriff leistet doppelte Arbeit. Der Fernbediener hält die Maschine im Dienst, und der aufgezeichnete Eingriff wird zu Trainingsdaten, die das Modell für das nächste Mal verbessern. Die zweite ist geografisch. Er zitiert Berichte aus einer Kongressanhörung und einem anschließenden Forbes-Beitrag, wonach Waymos Fahrzeuge in San Francisco auf Fernunterstützung durch Personal auf den Philippinen zurückgegriffen haben, und stellt daran die Frage nach der Verlagerung physisch gebundener Arbeit ins Ausland, die seiner Ansicht nach weit weniger Aufmerksamkeit bekommt als der Arbeitsplatzverlust durch Automatisierung.
Für einen Betreiber in Deutschland ist die Arbeitsmarktpolitik das Problem anderer Leute; die betriebliche Lesart ist es nicht. Wenn Fernunterstützung ein fester Bestandteil ist und keine Gefälligkeit der Anlaufphase, dann gehört sie zum gelieferten System und in den Vertrag: wer am anderen Ende der Leitung sitzt, wo, was diese Person sieht, wenn sie übernimmt, und was danach mit den Aufnahmen geschieht. Arbeitet der Roboter im Hotelflur oder auf der Station, dann sieht diese Person Gäste und Patienten. Diese Seite hat behandelt, wann eine Flotte einen Menschen in der Schleife braucht, und die Lösungsseite zu physischer KI führt die Fragen zu den Datenrechten auf; der Beitrag des Primers ist, klar auszusprechen, dass die Hand in der Schleife nicht verschwindet, und das ist ein Grund, sie einzupreisen statt sie wegzudenken.
Dutzende Systeme, keines davon der Roboter
Der Teil des Berichts, der sich am meisten wie die Woche eines Integrators liest, ist ein Interview, das Frank mit Dylan Bourgeois geführt hat, der über Logistikautomatisierung schreibt. Bourgeois' Beobachtung: Selbst in den hochautomatisierten Logistikstandorten von heute können die Menschen, die sie führen, oft nicht sagen, warum der Durchsatz an einem bestimmten Tag anders war, weil die Umgebung aus Dutzenden voneinander abhängigen Systemen besteht, jedes mit eigener Taxonomie, eigenem Tempo, eigener Schnittstelle und eigenen Annahmen. Sie im Takt zu halten, sagt er, sei weniger wie das Steuern einer Maschine und mehr wie das Dirigieren eines Orchesters. Die Zeile, die Frank als Zitat heraushebt, lautet sinngemäß, das Lager der Zukunft werde nicht durch die Raffinesse seiner Roboter definiert, sondern dadurch, wie gut es die unglamouröse Arbeit bewältigt, Dutzende Systeme miteinander verträglich zu machen. An anderer Stelle wird derselbe Autor knapper zitiert: Das schwere Problem sei nie die Automatisierung gewesen, sondern immer die Integration.
Nichts an dieser Passage ist lagerspezifisch. Das Orchester eines Hotels besteht aus Property-Management-System, Aufzugsteuerung, Brandmeldezentrale, Zutrittssystem und Housekeeping-Dienstplan, und jedes hält seine eigene Zeit. Eine Klinik ergänzt das Apothekensystem und den Schichtrhythmus der Station. Diese Seite hat bereits beschrieben, was ein Roboter erst in einem konkreten Gebäude lernen kann, und Aufzüge, Brandschutztüren und WLAN als die Posten benannt, die den Inbetriebnahmeplan bestimmen; das muss hier nicht wiederholt werden. Was der Primer beiträgt, ist ein Name für den allgemeinen Fall und eine unabhängige Stimme, die sagt, dass der allgemeine Fall und nicht der Roboter darüber entscheidet, ob ein Einsatz hält.
Gummireifen: wozu der historische Teil da ist
Das Schlusskapitel des Berichts ist das, das ein Betreiber am wenigsten wörtlich nehmen und am meisten bedenken sollte. Frank erinnert daran, dass der Traktor um 1900 auf Titelseiten und im Mittelpunkt von Messen stand und dass es trotzdem rund ein halbes Jahrhundert dauerte, bis er auf amerikanischen Höfen breit eingesetzt wurde. Er erinnert daran, dass Edisons erstes Kraftwerk 1881 lief und dass fast vierzig Jahre später nur ein kleiner Teil der amerikanischen Industrie elektrifiziert war, weil Fabriken, die um Riemen und Wellen herum gebaut waren, mit Strom nichts anfangen konnten, bis die Fabrik selbst um einzeln angetriebene Maschinen herum neu entworfen wurde. Seine Erklärung ist in beiden Fällen dieselbe: Der Technik fehlten ergänzende Teile. Frühe Traktoren fuhren auf Metallrädern und blieben im Schlamm stecken; Gummireifen kamen erst in den 1930er Jahren. Seine Frage an ein Unternehmen, das über Physical AI nachdenkt, lautet, was die Gummireifen-Äquivalente dieser Maschinen sind, und sein Schluss ist, dass die weltverändernde Wirkung des Stroms nicht aus der Erfindung kam, sondern aus dem Umbau der Industrie, der sie aufnehmen konnte, sodass die Technik der leichteste Teil war und Systemtechnik und Betriebsgestaltung die eigentliche Aufgabe.
Historische Analogien beweisen nichts, und der Bericht behauptet das auch nicht. Aber die Frage, die er hinterlässt, ist eine gute für jeden Anbietervortrag. Die Gummireifen eines Serviceroboters sind unspektakulär: eine Aufzugschnittstelle, die keine Sonderplatine braucht, ein Türstandard, den Brandschutzbeauftragte akzeptieren, eine Beschreibung des Grundrisses, die einen Herstellerwechsel überlebt, eine Ladelösung, die nicht von der Dockingstation eines einzelnen Herstellers abhängt. Wo diese Teile existieren, ist ein Einsatz eine Integrationsaufgabe bekannter Größe. Wo sie fehlen, finanziert ein Betreiber, der früh kauft, ihre Entwicklung mit und sollte wissen, dass das Geld dafür ausgegeben wird. Welche davon für ein bestimmtes Gebäude und eine bestimmte Aufgabe existieren, kann dieser Artikel nicht allgemein beantworten, und der Bericht versucht es nicht; das ist die Frage, für die eine Standortbegehung da ist.
Was daraus für die Rolle des Integrators folgt
Für einen Systemintegrator ist es verlockend, einen solchen Bericht als Bestätigung zu lesen, und der Kapiteltitel, The Deployment Gap: Long Live the Integrators, lädt genau dazu ein. Hier ist Vorsicht nötig. Der Bericht beschreibt eine Rolle, er bürgt für niemanden, der sie ausfüllt. Sein Argument stützt eine einzige enge Aussage über diese Rolle: dass die Arbeit, ein gelerntes System in einen bestehenden Betrieb einzupassen, von der Arbeit getrennt ist, das gelernte System zu bauen, und dass an der ersten die Projekte gelingen oder scheitern. werobs Position auf dieser Seite ist seit der Lösungsseite zu physischer KI dieselbe: herstellerunabhängiger Integrator, kein Modellentwickler. Die Modelle kommen von den Herstellern. Die Spezifikation dessen, was ein Standort tatsächlich braucht, die Auswahl über Hersteller hinweg, die Anbindung an die Gebäudesysteme und der Betrieb danach sind die Arbeit, und sie sind die Arbeit, die der Bericht als den schweren Teil beschreibt.
Was der Bericht nicht tut, und was dieser Artikel auf seiner Grundlage nicht tun wird, ist irgendetwas darüber zu sagen, wie ein bestimmter Integrator, werob eingeschlossen, diese Arbeit leistet. Franks Quellen handeln vom Feld. Sie messen niemandes Einsätze, und sie sagen nichts über ein Werkzeug, eine Methode oder Daten, die ein bestimmter Integrator verwendet. Ein Betreiber, der Belege zu einem konkreten Integrator will, sollte diesen nach Referenzen und Zahlen aus laufenden Standorten fragen und einen Bericht wie diesen als Hintergrund dafür nehmen, warum diese Zahlen zählen, nicht als Ersatz für sie.
Grenzen: was hier belegt ist und was nicht
Alles, was dem Bericht zugeschrieben wird, stammt aus dem 25-seitigen PDF von A Business Leader's Introduction to Physical AI von Aaron Frank, datiert März 2026, gelesen im September 2026. Seine Aussagen sind paraphrasiert; wörtlich übernommen ist nur die Wendung „highly manicured research environments“, und die Sätze von Bourgeois sind so wiedergegeben, wie der Bericht sie zitiert. Das 95-Prozent-Beispiel und die Definition von Distribution Shift führt der Bericht auf einen Essay von Oliver Hsu bei a16z zurück; dieser Artikel hat diesen Essay nicht selbst gelesen. Die Berichterstattung zur Fernunterstützung bei Waymo zitiert der Bericht nach einem Forbes-Artikel von Brad Templeton vom 17. Februar 2026, den dieser Artikel ebenfalls nicht unabhängig geprüft hat. Die Geschichte von Traktor und Elektrifizierung ist die Darstellung des Berichts, dort aus einem Economist-Beitrag und einem Essay von Matthew Ball gezogen, und wird hier als Argument des Berichts wiedergegeben, nicht als gesicherte Wirtschaftsgeschichte. Keine Zahl auf dieser Seite ist eine eigene von werob, und nichts hier beschreibt werobs Methoden, Werkzeuge oder Ergebnisse; der Bericht sagt darüber nichts, und dieser Artikel auch nicht.
FAQ
- Was nennt Aaron Franks Bericht als größte Hürde beim Einsatz von Physical AI?
- In den Worten des Berichts wird eine wesentliche Hürde sein, wie die Integration dieser Maschinen in unordentliche reale Umgebungen gelingt, eine Aufgabe, die er historisch als schwerer beschreibt als den Bau der Technik. Gestützt wird das durch einen a16z-Essay zu Distribution Shift, ein Interview mit einem Autor zur Logistikautomatisierung über das Im-Takt-Halten Dutzender Systeme und ein historisches Kapitel zu Traktor und Elektrifizierung.
- Was ist Distribution Shift in der Robotik?
- Wie der Bericht es aus Oliver Hsus a16z-Essay wiedergibt, ist Distribution Shift der Unterschied zwischen der kontrollierten Forschungsumgebung, in der ein Roboter trainiert wurde, und dem Standort, an dem er arbeiten soll: verformte Kartons, ungewohntes Licht, Kameras in leicht anderem Winkel. Das Beispiel ist ein Kommissionierroboter mit 95 Prozent Erfolg, ein starkes Laborergebnis, das in einem Logistikbetrieb Hunderte Fehler am Tag erzeugen würde.
- Sagt der Bericht, die KI sei nicht der wichtige Teil?
- Nein. Er nennt die jüngsten Durchbrüche echt und verwendet den größten Teil seines Umfangs darauf, sie zu erklären. Sein Argument betrifft die Proportion: Der Teil eines Roboterprojekts, der in Videos erscheint, bewegt sich am schnellsten, und der Teil, der nicht erscheint, die Einpassung der Maschine in einen bestehenden Betrieb, hat schon immer am längsten gedauert und entscheidet, ob das Projekt hält.
- Warum behandelt der Bericht Teleoperation als dauerhaft und nicht als Übergang?
- Weil, so sein Argument, unerwartete Situationen außerhalb der Trainingsverteilung weiter auftreten werden und ein Mensch aus der Ferne sowohl die Maschine am Laufen hält als auch die Trainingsdaten für das nächste Mal erzeugt. Für einen Betreiber heißt das, dass Fernunterstützung in den Vertrag gehört: wer sie leistet, von wo, was diese Person sieht und was mit den Aufnahmen geschieht.
- Sagt der Bericht etwas über werob oder darüber, wie Integratoren arbeiten?
- Nein. Er beschreibt die Rolle des Integrators als die, bei der das schwere Problem liegt, und gibt dem Kapitel einen entsprechenden Titel, aber er nennt keinen Integrator, misst keine Einsätze und sagt nichts über die Werkzeuge oder Methoden eines Integrators. Dieser Artikel erhebt auf seiner Grundlage keine Aussage über werobs eigene Leistung.
Weitere Beiträge
Physical AI: Warum lernende Roboter weniger Ausfälle haben
Ein starr programmiertes System bleibt stehen, sobald die Realität vom Skript abweicht – ein verschobener Wagen, eine geschlossene Tür, ein ausgelassener Schritt. Physical AI ist der Unterschied zwischen einem Roboter, der dann anhält, und einem, der weiterarbeitet.
11. September 2026fieldbus roboter integration anbieterFieldbus Roboter Integration Anbieter: Systemintegration für Profis
Die Integration von Robotern in bestehende Feldbus-Infrastrukturen entscheidet über den Erfolg von Automatisierungsprojekten. werob bietet als hardware-agnostischer Systemintegrator die notwendige Schnittstellen-Expertise für einen reibungslosen Betrieb.
30. Mai 2026wie funktioniert roboter integrationWie funktioniert Roboter Integration in acht Wochen
Die Integration von Robotik scheitert oft an monatelanger Planung und fehlenden Schnittstellen. werob verkürzt diesen Prozess durch eine automatisierte Spec Engine und hardware-agnostisches Matching auf acht Wochen.
13. Juli 2026kuka iiwa integration dienstleisterKUKA iiwa Integration Dienstleister: Effiziente Implementierung
Die Integration kollaborativer Roboter wie des KUKA LBR iiwa erfordert mehr als nur Hardware. werob bietet als hardware-agnostischer Systemintegrator den schnellen Pfad von der Spezifikation bis zum Live-Betrieb.
3. Juli 2026mews roboter pmsMews Roboter PMS Integration: Automatisierung für die Hotellerie
Die direkte Integration von Mews PMS und Robotik ermöglicht Hotels eine signifikante Kostenentlastung und operative Exzellenz. werob liefert die fertigen Konnektoren für einen schnellen Rollout innerhalb von acht Wochen.
19. Juni 2026